
第二届世界人形机器人运动会把赛场搬进了真实场景。12 个作业任务赛项里,我们组选择了“接地气”的——园林场景「园区管理岗」。
机器人要在 30 分钟内完成一次完整的园区巡查作业:查禁带品、劝不文明行为、捡垃圾并分类投放。它面对的不是实验室里的标准道具,而是一个真实公园的动线、随机设置的违规点位,以及会走动的“游客”。
赛项速览
| 项目 | 信息 |
|---|---|
| 赛事 | 第二届世界人形机器人运动会 · 场景赛(作业任务赛项) |
| 时间 | 2026 年 8 月 22 日—26 日 |
| 地点 | 国家速滑馆(冰丝带)东北角,北京市朝阳区林萃路 2 号 |
| 比赛时长 | 30 分钟(三个任务环节按顺序完成,不得放弃任一环节) |
| 控制方式 | 全自主 / 遥控二选一,赛前检录确认,赛中不可切换 |
| 计分权重 | 全自主系数 1,遥控系数 0.5 |
| 三个环节 | 禁带品检查 → 不文明行为提醒 → 垃圾拾取 |
一、一块“真公园”里的考场
这个赛项最特别的地方在于:场地依托的是真实公园环境,而不是在展馆里搭出来的布景。场地设置起点、各任务环节对应的判定区,作为机器人出发、任务环节切换和完赛的固定位置;场内布置了露营车、公园长椅以及多处分类垃圾桶等设施物料。
比赛开始后,场景会“活”起来:
- 入园人员分别推行露营车,依次通过入园通道;
- 每辆露营车在安检区短暂停留,车内放置禁带物品及若干非禁带物品;
- 场地内随机布置不文明行为点位;
- 场地内随机设置饮料瓶、纸团、食品包装袋等散落垃圾。
赛前训练期间,组委会给出真实场地的标准布置图。
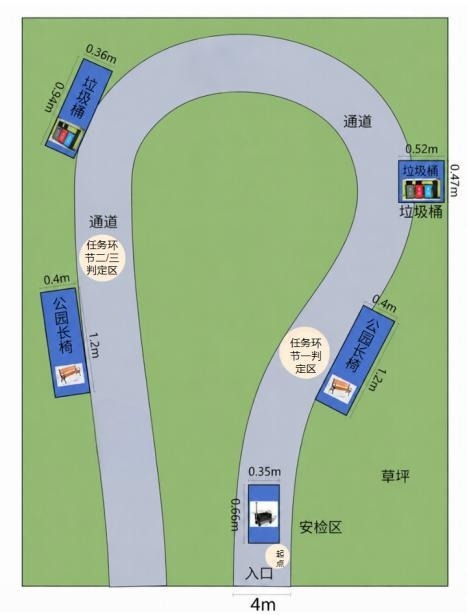
从示意图可以看到,场地以一条环形通道串起整条作业动线:入口与安检区位于动线起点,通道绕中央草坪一周,沿途分布着公园长椅与分类垃圾桶,并标出任务环节一、二、三的判定区,以及各点位与通道的相对距离。
二、场上都有什么
《比赛规程》列出了主要设施及物料清单,尺寸都有明确规格——这意味着机器人的抓取、避障、通行策略必须按真实尺度来做。
| 序号 | 名称 | 描述 |
|---|---|---|
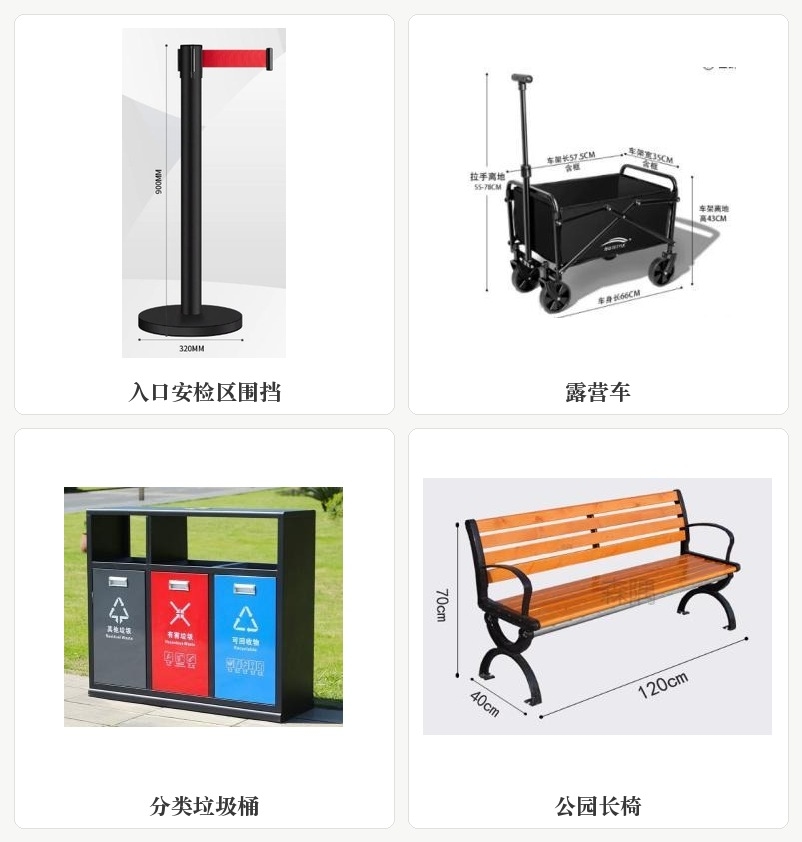
| 1 | 入口安检区围挡 | 常见不锈钢或塑料底座隔离带立柱,带底盘、立杆、顶部拉环/卡槽及可伸缩红色隔离带;直径 320mm,高 900mm |
| 2 | 露营车 | 长 660mm × 宽 350mm × 高 780mm |
| 3 | 非禁带物品 | 多种混淆物品 |
| 4 | 禁带物品 | 喷雾罐、滑板、儿童滑板车、烧烤炉/炭火炉、音响、卡式炉、轮滑鞋、扩音喇叭 |
| 5 | 不文明行为 | 踩踏草坪、吸烟、占用消防通道、站立/躺在长椅上(真人模拟) |
| 6 | 垃圾 | 硬挺外卖袋(可回收物)、一次性食品盒(其他垃圾)、空/半满塑料饮料瓶(可回收物)、食品塑料包装袋(其他垃圾)、纸团(其他垃圾)、空烟盒(其他垃圾) |
| 7 | 分类垃圾桶(可回收物桶、不可回收垃圾桶、有害垃圾桶) | 长 1080mm × 宽 360mm × 高 940mm |
| 8 | 公园长椅 | 靠背长椅,长 1200mm × 宽 400mm × 高 700mm |
主要设施参考图示:入口安检区围挡、露营车、分类垃圾桶、公园长椅。
三、三个环节,一条完整的巡查动线
裁判发出开始指令后,机器人按顺序完成三个任务环节。每个赛项仅有一次比赛机会,不得放弃其中任一任务环节。
环节一:禁带品检查
机器人在园区入口安检区,对入园人员携带的物品进行审查。
- 准确识别出 3 个禁带品;
- 正确指出禁带品位置;
- 对人员进行正确的语音提示。
三项都做到,本环节判定成功。这里的关键不是“看见”,而是“说清楚”——识别结果要落到位置和语音交互上。
环节二:不文明行为提醒
机器人在园区范围内巡查,识别现场设置的 2 处不文明行为,并行进至距相关人员约 2 米范围内进行语音播报提示,提示内容应与该不文明行为对应。
这一环节把移动、识别和交互绑在一起:站得太远不算,提醒内容和行为对不上也不算。
环节三:垃圾拾取
机器人在园区范围内准确识别出 3 处垃圾,拾取后正确分类投放至就近垃圾桶。
从“捡起来”到“投对桶”,中间隔着可回收物、其他垃圾、有害垃圾的分类判断,也隔着抓取与投放的稳定控制。
环节之间怎么衔接
- 各任务环节之间设有判定区。机器人完成每一环节后,须行进至对应判定区;
- 经裁判确认并发出继续指令后,方可开始下一任务环节;
- 采用自主控制方式时,在每个环节开始前,参赛队在机器人位于起点或对应判定区准备就绪时,仅能发送一次开始指令;
- 各环节独立计时:以机器人从起点或对应判定区出发开始计时,到机器人投影面积完全进入该环节对应判定区停止计时;比赛总用时按各环节用时累加。
四、判罚的红线
通用要求适用于所有环节:机器人应避免碰撞场地设施、物品掉落,不得越出场地边界,不得造成场地设施损坏,不得影响现场人员安全;情节严重、影响比赛安全或破坏场地设施的,由裁判组视情况判定该次比赛终止。
园林场景还额外强调了一条“不能冤枉人”的规则:
机器人不得误识别、误提示或错误提醒。禁带品检查中,不得将普通随身物品误判为禁带品;不文明行为提醒中,不得对非不文明行为或错误对象进行提醒。
这条规则让任务从“尽量多报”变成了“既要查得全,又要判得准”。
五、怎么算分
每个任务环节单独计分;任一任务项未达到成功要求,该项得 0 分,不设负分。扣分项在总分中统一扣除,但每个环节累计扣分不超过该环节总得分(即环节得分最低为 0)。
任务积分 =(各环节任务得分总和 − 扣分)× 权重系数
| 序号 | 任务环节 | 任务项 | 任务项分 | 任务得分 |
|---|---|---|---|---|
| 1 | 禁带品检查 | 每正确识别、指出并提示 1 个,共 3 个 | 30 分/个,共 90 分 | 满分 90 分 |
| 2 | 不文明行为提醒 | 每正确识别并提醒 1 处,共 2 处 | 45 分/处,共 90 分 | 满分 90 分 |
| 3 | 垃圾拾取 | 拾取:每正确拾取 1 个垃圾(共 3 个),20 分/个;投放:每正确投入垃圾箱 1 个(共 3 个),20 分/个 | 共 120 分 | 满分 120 分 |
| 4 | 权重系数 | 全自主方式为 1;遥控方式为 0.5 | — | — |
| 5 | 任务积分 | (各环节任务得分总和 − 扣分)× 权重系数 | — | — |
扣分规则
- 碰撞园区入口围挡、垃圾桶、长椅等场地固定物品,每次扣 5 分;
- 所拾垃圾发生掉落,每次扣 5 分;
- 机器人越出比赛规定区域,每次扣 10 分;
- 禁带品检查中将非禁带品误识别为禁带品,或不文明行为提醒中误判不文明行为,每次扣 10 分;
- 每项任务累计扣分不超过该任务项分值。
对照分值可以看出:一次误判(10 分)相当于一次正确提示(30 分)的三分之一、一次垃圾正确拾取(20 分)的一半。稳和准,比冲数量更划算。
六、名次怎么排
任务积分高者名次列前;积分相同时,依次比较:
| 优先级 | 比较项 | 说明 |
|---|---|---|
| 1 | 控制方式 | 自主方式名次列前 |
| 2 | 已完成环节数量 | 完成环节多者名次列前(完成一个环节指该环节所有任务项均成功) |
| 3 | 同一环节内得分率 | 比较最后一未完成环节的得分百分比,高者列前;若全部完成则跳过此项 |
| 4 | 总完成时间 | 时间短者名次列前(仅当两队均完成全部环节时使用此项) |
| 5 | 前序环节累计时间 | 止步于同一环节且得分率相同时,比较前序环节时间总和,时间短者列前 |
| 6 | 加时赛 | 若以上所有比较仍相同,由现场裁判指定加时任务 |
七、这个赛项在考什么
规程对场景赛的定位很明确:重点考察机器人的感知与操作、交互与协同,以及在复杂任务中的执行与综合服务能力。
放到“园区管理岗”这个具体岗位上,这三点被拆得很实:
- 感知要“分得清”:禁带品与非禁带品混在一起,垃圾要分可回收物、其他垃圾、有害垃圾,不文明行为又是真人模拟的动态场景;
- 交互要“说得到位”:指出位置、走到约 2 米内、播放对应语音提示,缺一不可;
- 操作要“拿得稳”:从露营车里识别物品、从地面拾取垃圾、把垃圾投入桶口,任何一次掉落都是 5 分。
再叠加“真公园”的开放动线、随机点位和 30 分钟限时,这个岗位考的不是单点能力,而是一台机器人在真实环境里把一连串小事做对、做稳、做完的能力。
附:参赛与观赛须知
- 参赛机器人应具备头部、躯干及上肢结构;作业任务赛下肢结构不作限制,足式、轮式、履带式均可;
- 控制方式可为手动遥控(仅限无线遥控,遥操人员在指定区域操作)或完全自主;须在赛前检录时确认,比赛过程中不允许切换;
- 每个赛项每个参赛队限报 1 台机器人参赛;比赛过程中不允许更换机器人;
- 参赛队代表须至少提前 30 分钟携带机器人到达检录处接受检录。
参考:第二届世界人形机器人运动会《场景赛项目比赛规程》,“1.11 园林场景—园区管理岗”(第 63—69 页)。 查看原始 PDF